
 致瑞新闻
机器人上料的三种引导方式:走固定点/2D视觉引导/3D视觉引导
|
上料,是产线自动化的「第一道关」。工件怎么摆、放在哪、机械臂怎么抓,直接决定整条产线的效率与良率。 机器人上料,常见的有三种引导方式——走固定点、2D视觉引导、3D视觉引导。今天,一篇文章讲清楚。 |
|
01|走固定点 · 最传统也最可靠的引导方式 |
走固定点是机器人上料最传统的方式:工程师通过示教器,把机械臂运动的每个关键点位提前设定好,机器人按既定轨迹运行。由于来料位置、姿态都是固定的,机械臂只需「照本宣科」即可完成抓取。
成本最低——无需相机、传感器,一套示教器就能完成调试;
稳定可靠——轨迹固定、重复精度高,故障点少,维护简单;
换型慢——换产品就要重新示教,工程师现场调试耗时长。
它特别适合大批量、单一品种、来料位置固定的场景,如托盘整列上料、机床上下料——这也是当前产线上应用最广的方式。
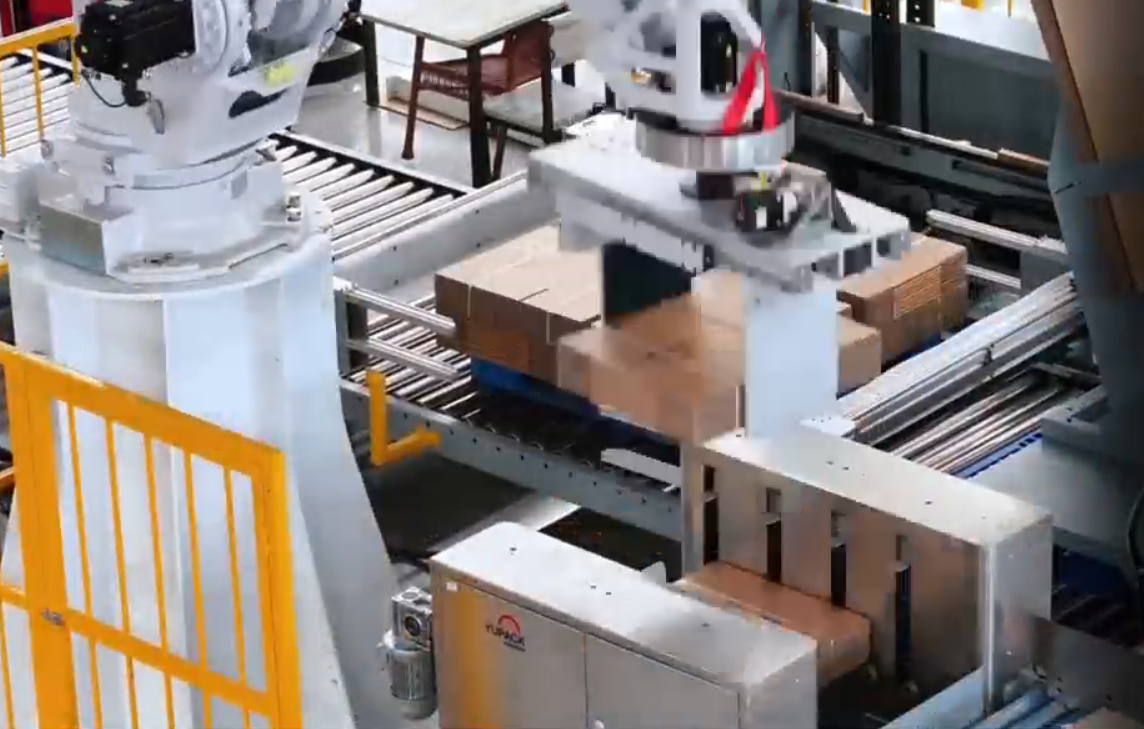
图1 走固定点:示教固定轨迹,机械臂按点位精准抓取
|
02|2D视觉引导 · 平面上的精准定位 |
2D视觉引导让机械臂「看得见」:单目工业相机在工件到达时抓拍图像,视觉软件识别出工件在平面上的 X/Y 坐标和旋转角度 θ,再把位置信息发给机械臂,机械臂据此修正轨迹、完成抓取。
成本适中——一台相机加光源,投入可控;
节拍快——图像处理速度快,能跟上高速产线;
精度高——平面定位精度可达 ±0.5mm 级;
有局限——只能看平面,无法判断工件高度和堆叠关系。
它适合单层摆放、朝向随机的规则工件,如 PCB 板、薄片件、平面来料定位——给机械臂装上「眼睛」,上料立刻灵活起来。
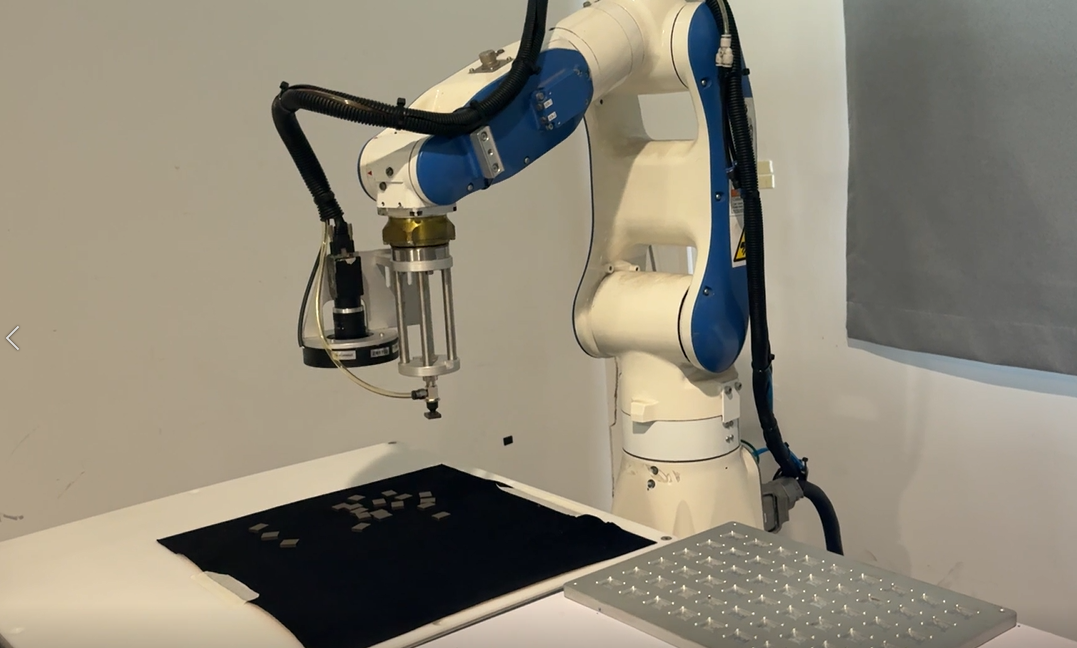
图2 2D视觉引导:单相机平面定位,识别X/Y与角度
|
03|3D视觉引导 · 空间中的「火眼金睛」 |
3D视觉引导更进一步:3D结构光相机、双目相机或 ToF 相机获取工件的三维点云,解算出工件在空间中的完整位姿(X/Y/Z 坐标加姿态),引导机械臂绕过干涉、精准抓取。
精度高——空间定位精度可达 ±0.05mm 级;
柔性最强——从容应对无序堆叠、异形件、散乱来料;
成本高——硬件与算力投入较大,需要专业调试。
它适合无序堆叠、姿态复杂的异形件,以及料框随机抓取、多品种混线等柔性产线——是智能工厂上料环节的「终极方案」。
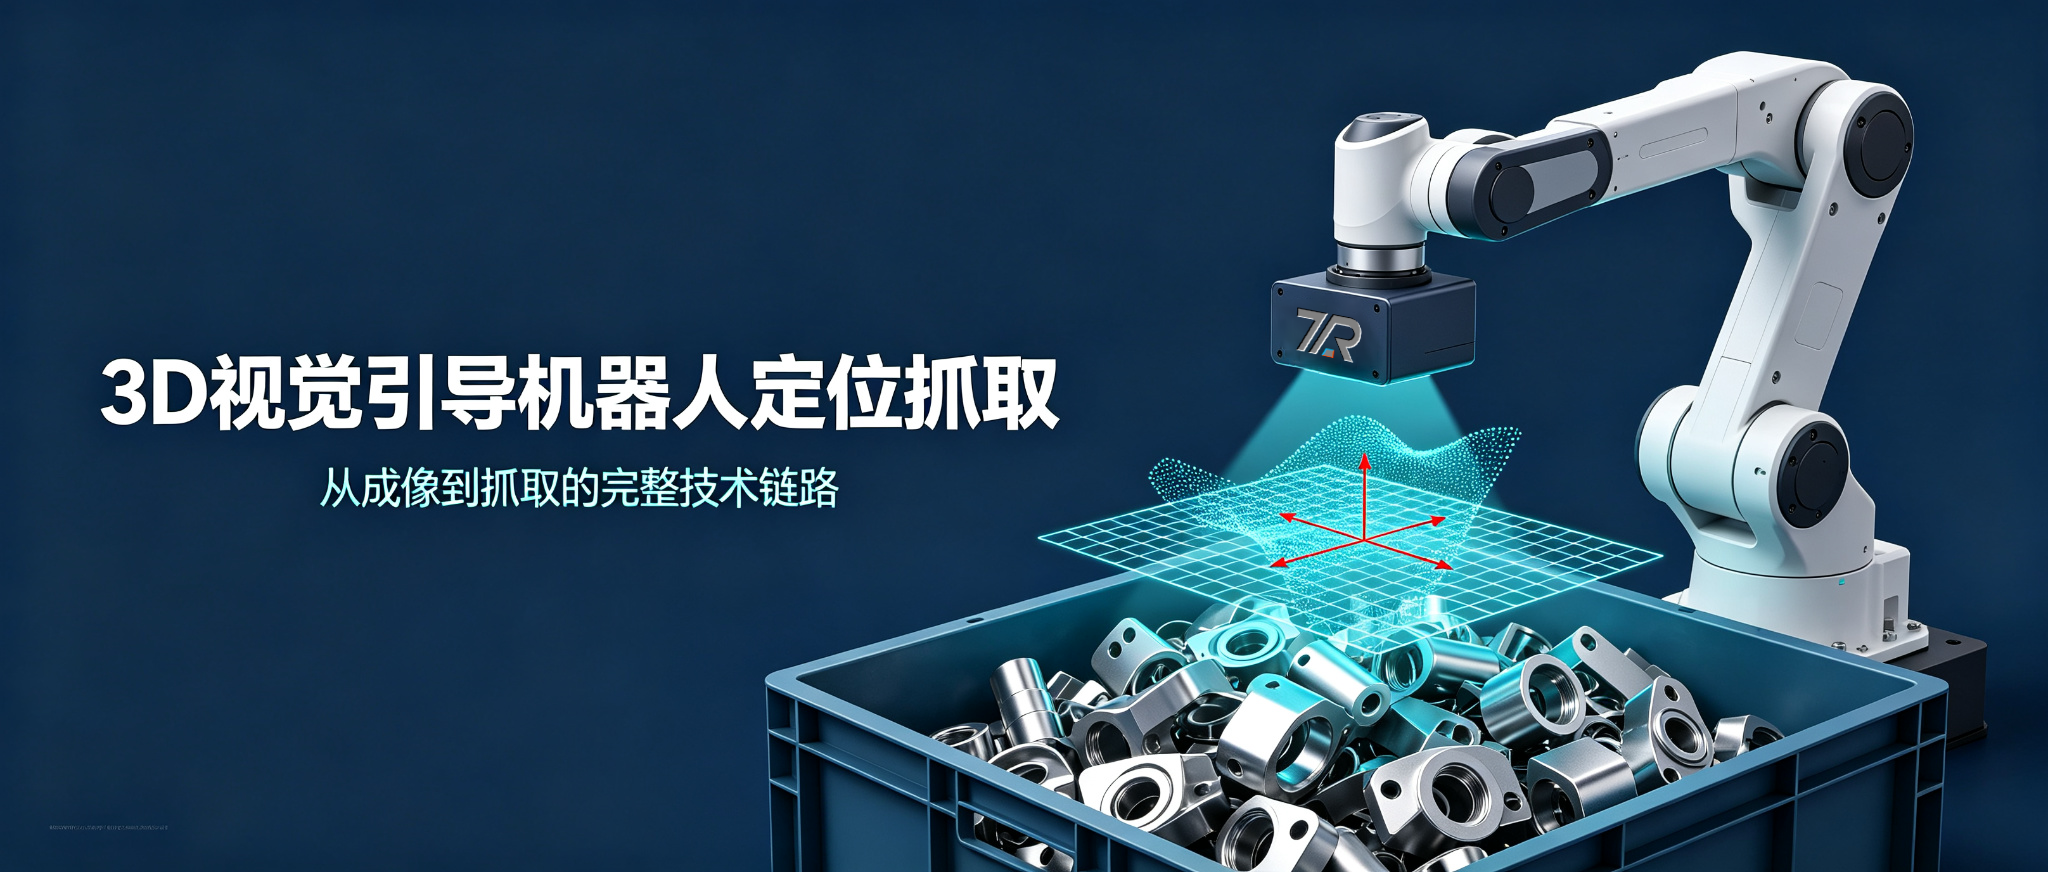
图3 3D视觉引导:三维点云解算,无序堆叠精准抓取
|
04|一张表看懂 · 三种方式怎么选 |
|
引导方式 |
感知原理与核心硬件 |
典型场景 |
突出优势 |
主要局限 |
|
走固定点 |
示教轨迹+固定点位(无需传感器) |
大批量单一品种、托盘整列上料 |
成本最低、稳定可靠 |
换型慢、来料必须固定 |
|
2D视觉引导 |
单相机平面定位(工业相机+光源) |
单层摆放、规则工件 |
成本适中、节拍快 |
无法识别高度与堆叠 |
|
3D视觉引导 |
三维点云位姿解算(3D相机) |
无序堆叠、异形件、散乱来料 |
精度高、柔性最强 |
成本与算力要求高 |
来料固定选固定点,单层规则选 2D,散乱无序选 3D——按场景从简单到复杂逐级升级,是多数产线最务实的选型路径。
从「走固定点」到「2D 视觉」,再到「3D 视觉」,机器人上料的三种引导方式,本质上是机械臂从「按部就班」走向「看得懂世界」的进化之路。选对引导方式,上料这道「第一关」才能真正稳下来、快起来。你的产线,更适合哪一种?欢迎交流。

 QQ客服:3043595743
 微信:15315450859
 电话:0535-2162897
 邮箱:image@ytzrtx.com
