
 致瑞新闻
工业相机的分辨率如何计算?看懂计算公式,告别盲目选型
做机器视觉检测的工程师,大概率都踩过这样的坑:为了保证检测精度,盲目选配高像素工业相机,结果设备帧率暴跌、系统卡顿、存储带宽过载;或是贪图低成本选了低分辨率相机,最终缺陷漏检、精度不达标,设备无法投产。那么,工业相机的分辨率到底该怎么算?
其实工业相机选型从不靠经验预判,掌握核心原理和计算公式,就能轻松选出适配产线的最优方案。
|
01 什么是像素? |
我们知道,图像是由一个个像素(Pixel)组成的。
如果把一张图像比作一张地图,那么像素就是地图上的网格。
网格越细,你能看到的细节就越多。
那像素是怎么形成的?
像素是芯片上对应的每一个像元Photodiode)产生的灰度信息。光线打在像元上,转化成电信号,再变成我们看到的那个小方块。 每一个像元记录一个点的明暗,成千上万个像元拼在一起,就形成了我们看到的图像。
|
02 什么是分辨率? |
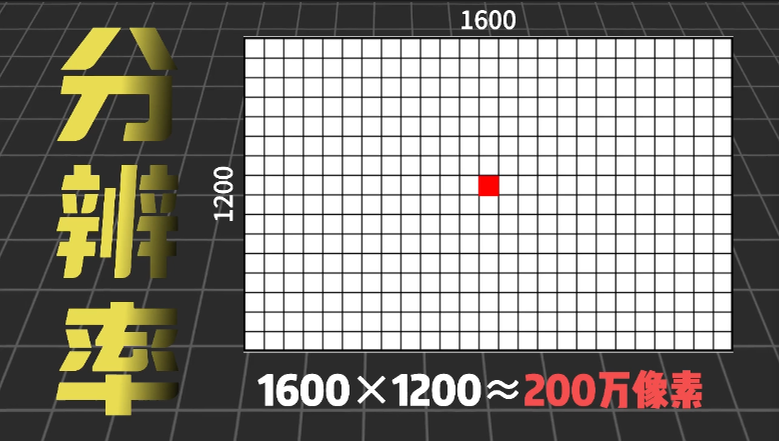
说清了像素,分辨率就好理解了。分辨率,就是指相机芯片靶面上所有像元的总数量。它通常用「横向像元数 × 纵向像元数」来表示。例如:
|
1600 × 1200 ≈ 192 万 ≈ 200 万像素 |
也就是说,这块芯片的靶面上,横着排了 1600 个像元,竖着排了 1200 个像元,加起来约 200 万个。我们平时说的「200 万相机」「500 万相机」,指的就是这个总数。
分辨率的物理意义很直接:靶面上的网格越密,单位面积里能分辨的细节就越多。
|
03 如何为工业相机选分辨率?一个公式算到底 |
光懂概念不够,落到选型上,我们要反着算:需要多大的分辨率,才能看清我要看的缺陷?
核心思路是——先确定「视野」和「精度」,再反推所需像素数。
|
已知条件 · 视野大小:16 mm × 12 mm(相机一次能拍到的范围) · 检测精度:0.02 mm(要求能识别的最小特征尺寸) |
为了让边缘提取更稳定,工程上不会用「1 个像素对应 1 个缺陷」,而是留出冗余系数。通常取 3~5 个像素对应一个最小缺陷特征,以抵消边缘提取时的像素偏移误差。
所需横向分辨率 = 视野横向 ÷ 精度 × 冗余系数
所需纵向分辨率 = 视野纵向 ÷ 精度 × 冗余系数
代入数值(冗余系数取 3):
|
· 横向分辨率 = 16 ÷ 0.02 × 3 = 2400 · 纵向分辨率 = 12 ÷ 0.02 × 3 = 1800 |
对照相机参数表,选择 2448 × 2048(约 500 万像素) 的相机即可满足。
选型完成后,我们也可以反过来验证每个像素代表多大尺寸:
横向精度 = 视野横向 ÷ 相机横向像素 = 16 ÷ 2448 ≈ 0.0065 mm/像素
也就是说,这台 500 万相机里,每一个像素约代表 0.0065 mm——远优于 0.02 mm 的检测要求,余量充足。
|
04 分辨率越高越好吗? |
结论先说在前面:分辨率并非越高越好。
视野越大,在同等分辨率下,单像素代表的实际尺寸就越大,精度就越低;反过来,精度要求越高,需要的像素就越多。这是一个此消彼长的关系。
但高分辨率是有代价的:
|
· 海量数据 → 占用大量带宽; · 大文件 → 消耗更多存储; · 处理变慢 → 拖慢图像算法速度,导致系统卡顿、节拍跟不上。 |
所以,盲目堆分辨率,往往换来的是产线效率下降和成本虚高。
|
★ 写在最后 |
工业相机分辨率选型的核心,从来不是参数越高越好,而是精准匹配、按需选型。结合视野尺寸、检测精度、冗余系数科学计算,平衡检测精度、运行速度与设备成本,才能选出最适配产线的工业相机,让机器视觉检测更精准、更高效、更稳定。
|
本文为机器视觉选型科普内容。如需工业 相机与视觉方案选型支持,欢迎了解致瑞图像提供技术服务。 |

 QQ客服:3043595743
 微信:15315450859
 电话:0535-2162897
 邮箱:image@ytzrtx.com
