
 致瑞新闻
金属工件机器人上料完整技术方案|有序上料VS无序抓取
一、项目概述
1.1 应用场景
方案适用于铸铁/铸钢件、锻件、冲压钣金件、刹车盘、法兰、轴类、盘类毛坯及半成品等金属工件,对接CNC机床、加工中心、打磨、清洗工位实现自动化上料,替代人工完成重物搬运、工件装夹,解决车间重物伤人、人工节拍波动、无法24小时连续生产的痛点。
1.2 两大技术路线选型
|
方案类型 |
有序料盘机器人上料 |
3D视觉无序料筐上料(Bin-Picking) |
|
适用场景 |
大批量、少品种;工件整齐码放在金属料盘 |
多品种、毛坯散乱堆放在周转筐;铸件/锻件毛坯首选 |
|
定位方式 |
机械定位+2D视觉角度校正 |
3D激光/结构光,6自由度位姿识别 |
|
料仓形式 |
堆叠式料盘库,自动升降换盘 |
标准金属周转料筐,叉车整筐更换 |
|
节拍 |
6~10s/件 |
8~15s/件(含3D扫描) |
|
柔性能力 |
低,换产品需更换专用料盘 |
高,更换工件仅需导入CAD模型 |
|
核心难点 |
料盘长期使用变形、定位偏移 |
金属反光、表面油污、工件堆叠遮挡 |
|
项目成本 |
较低 |
偏高(增加3D视觉系统) |
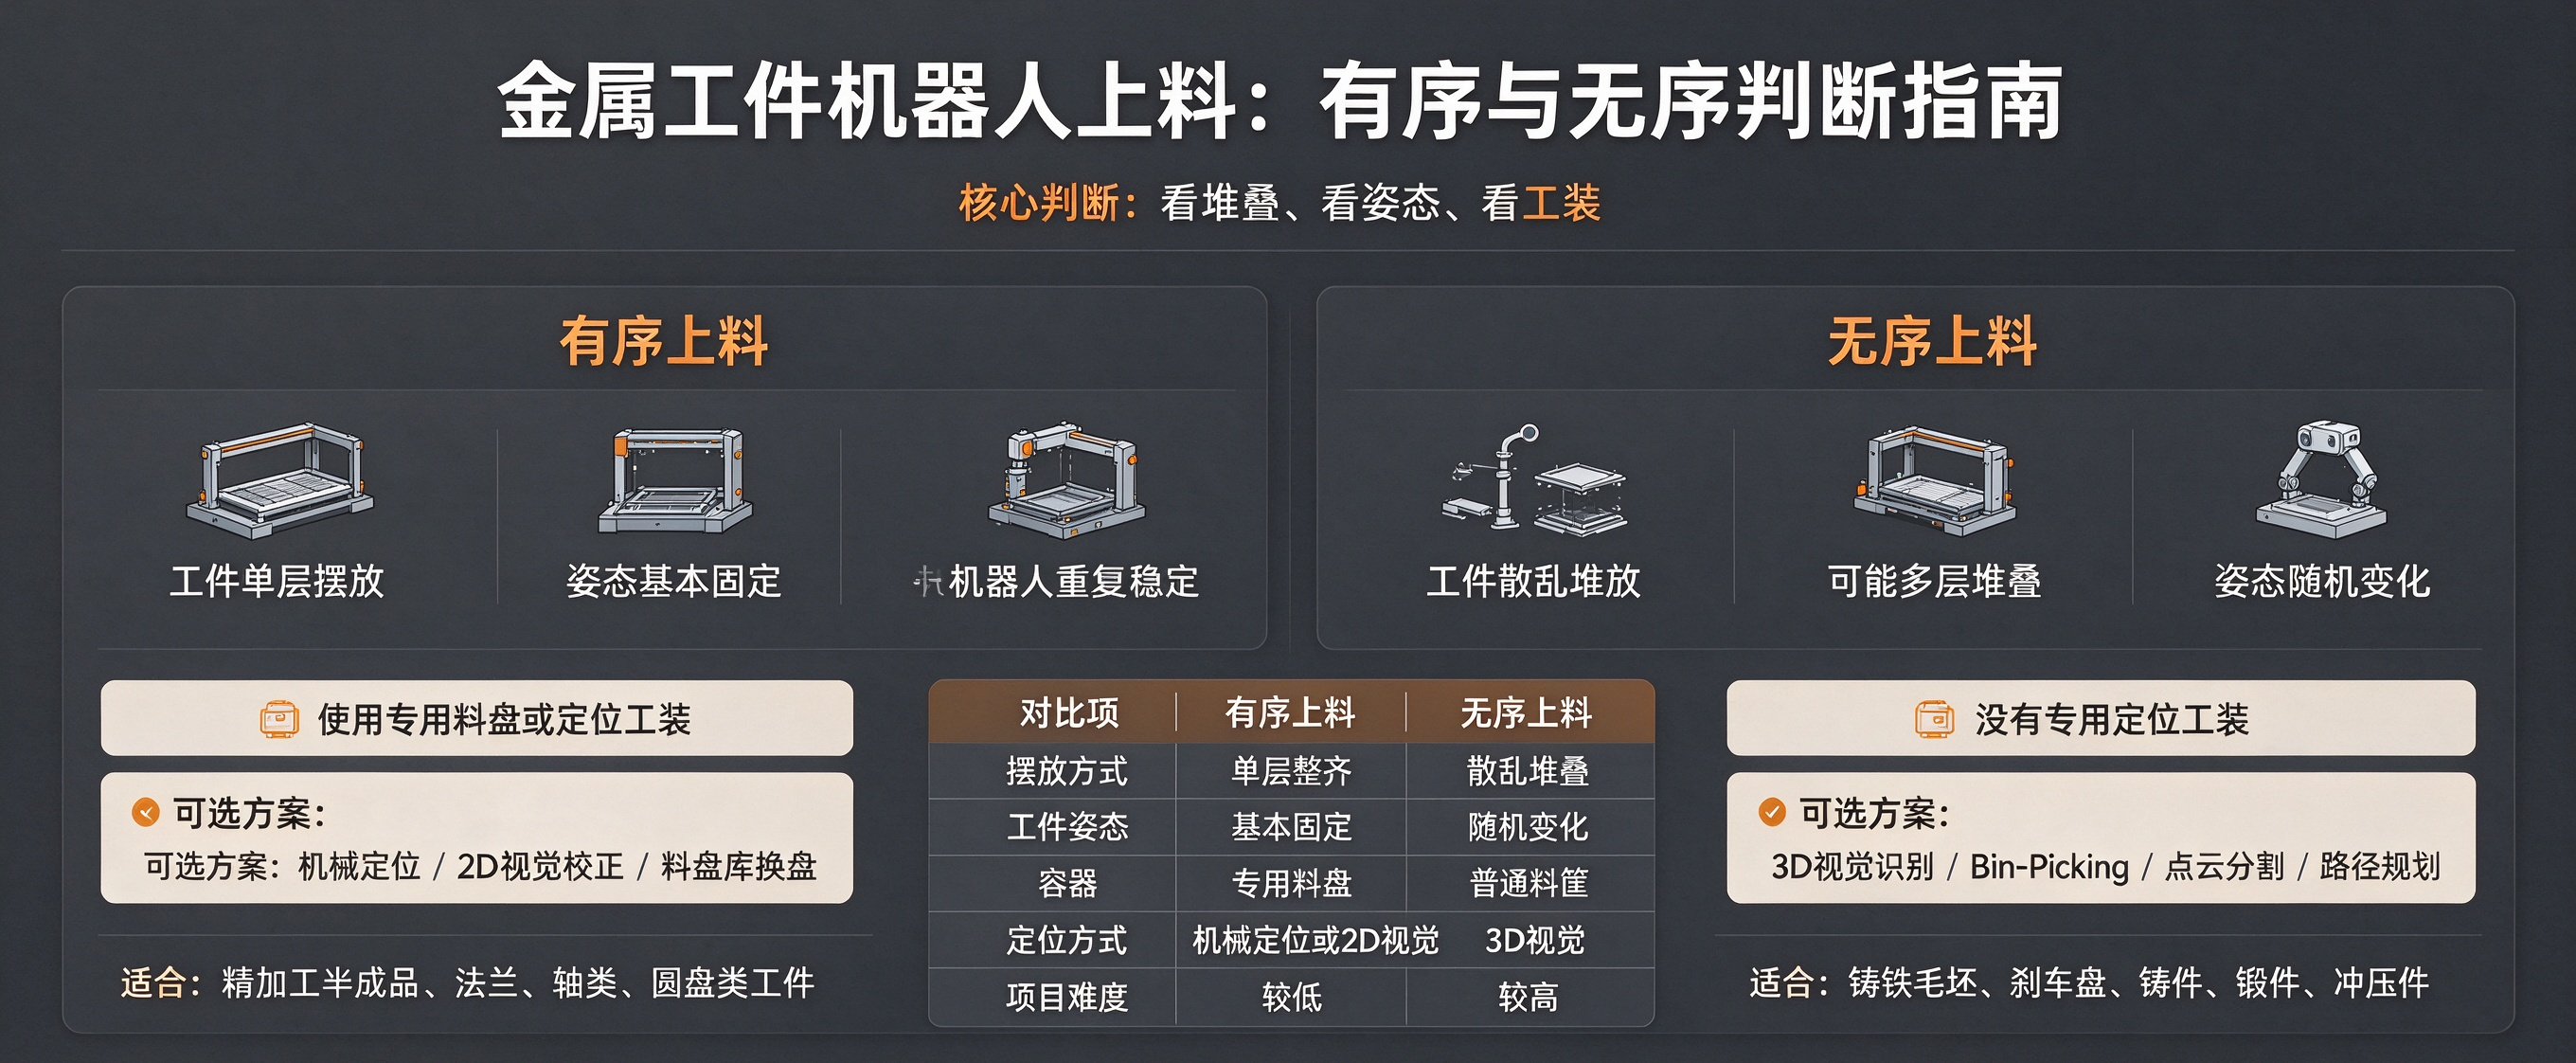
很多客户在项目初期分不清有序与无序上料,导致方案选型出错。简单判断方法:
工件是否堆叠、姿态是否固定。工件单层摆放、姿态可控,放在专用料盘内,属于有序上料,搭配 2D 视觉即可完成角度校正;
工件散堆在周转筐、多层叠加、姿态随机倒扣翻转,即为无序料筐抓取,需要 3D 视觉识别工件 6D 位姿,做避障规划。致瑞图像可上门评估来料工况,现场判定方案路线,提前开展工件试抓取验证。
二、系统硬件组成
2.1 工业机器人
一般选用6轴工业机器人;负载选型=工件重量+夹具自重,预留1.5~2倍安全冗余;作业半径覆盖料仓抓取区至机床工装位置。
- 多机床共享上料:增加机器人直线行走地轨,一台机器人服务2~4台CNC;
- 重型工件(>30kg):选用大负载6轴机器人。
2.2 末端执行器(EOAT,金属工件核心选型)
- 气动夹爪(推荐:铝件、不锈钢、带毛刺铸件锻件,非导磁金属) IP54~IP67防护等级,可定制V型/弧形指,内置工件有无检测;适配表面粗糙、带毛刺毛坯。
- 断电保磁永磁吸盘(铁磁性工件:钢件、刹车盘、法兰盘) 断电自锁,防止突发掉件事故;适合平整盘类钢件;工件多孔、严重凹凸面不适用。
- 真空吸盘 仅适用于光滑无气孔的精加工金属薄板;毛坯油污、粗糙表面无法使用。
- 快换盘:多品种产线,机器人自动切换夹爪/吸盘,快速换型。
2.3 视觉系统
- 有序方案:2D工业相机,完成工件角度校正、缺料检测。
- 无序方案:抗反光工业3D相机(激光/结构光),手眼标定;完成点云分割、工件识别、抓取路径规划、碰撞避障,自动过滤堆叠遮挡工件。
安装方式:眼在手外(相机固定工位上方,视野大);眼在手上(相机装机器人法兰,适合深料筐)。
2.4 料仓与输送单元
- 有序方案:料盘库、料盘升降机构、输送线、料盘定位夹紧机构。
- 无序方案:周转料筐定位台、料筐顶升机构、满/空筐输送线,叉车完成整筐上下料。
2.5 电控与控制单元
- PLC为主控单元:统筹机器人、视觉、输送机构,与CNC机床做信号互锁;支持Profinet、Modbus TCP通讯;
- 机器人控制柜、视觉工作站、人机触摸屏;可对接MES系统,上传产量、设备故障、抓取良率数据。
2.6 安全防护系统
安全围栏、安全光栅、区域安全扫描传感器、急停按钮;夹具压力/磁力检测、工件掉件检测;电磁吸盘配套储能安全模块,保障断电不掉件。
三、标准作业流程(3D视觉无序料筐方案,以金属毛坯为例)
- 料筐上料就位:叉车将装满金属毛坯的周转筐送入,输送线将料筐输送至抓取工位,自动定位夹紧,光电传感器确认料筐到位。
- 3D扫描工件:3D相机对工作区域进行扫描,采集物体的彩色图像、深度信息和三维点云数据。
- 路径规划:这一步骤是整个系统的“大脑”所在。采集到数据后,工控机上的视觉软件开始进行智能处理。核心任务包括:
点云分割:从海量点云数据中筛选出属于目标物体的点,剔除背景干扰。
目标识别:通过AI算法(如深度学习模型)识别物体的类别和特征。
位姿估计:计算物体的6D位姿——即三维空间中的精确坐标和旋转角度。
路径规划:根据物体位姿规划机器人的抓取路径,自动规避碰撞。
- 机器人完成上料:机器人移动至目标点位,末端夹爪/永磁吸盘抓取工件;等待CNC机床加工完成,机床发送“允许上料”信号;机器人进入机床舱,将毛坯精准放置到机床工装定位。机器人退出机床加工区域,向机床发送上料完成信号;机床关门自动启动加工。
- 循环作业/自动换筐:机器人返回料筐区域,重复抓取;料筐工件抓取完毕,系统报警,自动将空筐输出,新满料筐自动输送到位。
Tips:有序料盘方案:省去3D扫描环节,料盘升降到位后2D定位,机器人直接抓取。
四、金属工件机器人上料选型要点
- 先确认来料工况:区分有序、半有序、无序 来料状态是选型基础。有序来料为料盘工装单层摆放、姿态稳定,适合2D视觉校正;半有序无堆叠但朝向随机,需评估高度变化再定方案;工件堆叠、姿态杂乱的无序场景,必须采用 3D 视觉 Bin Picking 抓取。
- 金属表面反光干扰3D识别:评估工件本身特性,金属工件大多易反光、带毛刺油污,选用抗反光的激光3D相机,算法内置反光抑制;
- 毛坯毛刺、工件互相粘连:算法优先选择工件顶部无干涉区域抓取;夹爪指端定制防滑耐磨护套。
- 电磁吸盘安全隐患:必须选用断电保磁永磁吸盘,禁止普通电磁铁(断电直接掉件),增加工件掉落检测。
- 机床IO信号不兼容:项目前期对接机床厂家开放通讯接口,增加信号隔离模块,避免干扰。
- 节拍产能:计算节拍要包含拍照识别、抓取、放料全流程时间。高产能场景可设计双料筐、料盘库缓存,减少人工补料等待。
- 重视试样验证、换型与后期运维:正式落地前一定要寄样测试,验证视觉识别稳定性。
五、典型案例:刹车盘铸铁毛坯机器人上料
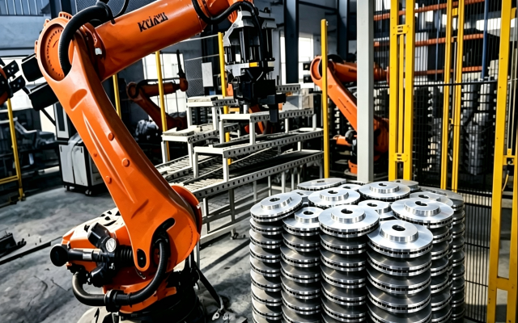
- 工件:铸铁刹车盘毛坯,单件8~15kg,料筐散乱堆放;
- 配置:3D视觉无序抓取系统 + 断电保磁永磁吸盘;20kg负载6轴工业机器人;
- 价值:替代2名操作工,消除重物砸伤工伤风险,支持24小时不间断生产,单班产能提升,装料一致性提升机加工良率。
-
致瑞图像不只是视觉硬件供应,可联合机器人集成商提供整套交钥匙支撑:从前期工件试料验证、现场工况评估、手眼标定、算法调试,到 PLC 与 CNC 机床信号互锁、安全逻辑、后期运维培训一站式技术支持。
自动化上料没有万能方案,贴合工况才是最优解。

 QQ客服:3043595743
 微信:15315450859
 电话:0535-2162897
 邮箱:image@ytzrtx.com
