
 致瑞新闻
自动化中的世界坐标系VS基坐标系
做自动化,绕不开“坐标系”三个字。无论是机器人抓取、视觉引导,还是轨迹规划、精度校准,坐标系都是行业里通用的“空间语言”,坐标系的概念贯穿自动化项目的每一个环节。对于工程师和项目管理人员来说,深入理解坐标系的定义、作用以及它们之间的转换关系,是做好自动化项目的第一步。
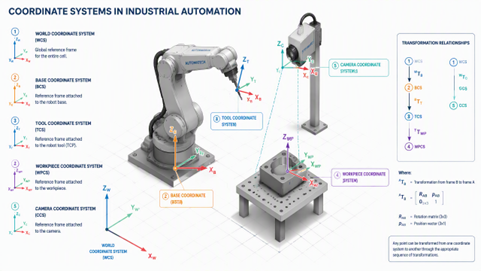
坐标没建对,程序写得再漂亮也是空中楼阁:机器人抓偏、视觉定位错位、姿态突然报错……十有八九,最后都能一路追溯到坐标系上。本文将系统梳理自动化领域中五个最常用的坐标系概念:世界坐标系、基坐标系、工具坐标系、工件坐标系和相机坐标系,帮助你建立清晰的空间位置认知框架。
01 世界坐标系(World Coordinate System)
世界坐标系(World Coordinate System,简称 WCS)是整个自动化工作空间的全局参考坐标系。它通常以机器人基座、工作台的一角或整个车间的固定地面点为原点,X、Y、Z 三个轴的方向在系统安装时即被定义,并且在整个项目周期中保持不变。
可以理解为,世界坐标系就是自动化空间的"GPS坐标"——无论机器人走到哪里、相机怎么移动,世界坐标系给出的位置都是唯一且固定的。
核心作用
· 全局定位基准:所有其他坐标系的位置和姿态,最终都要通过世界坐标系来描述和统一。
· 多设备协同:当产线中有多个机器人、相机、传感器时,世界坐标系是它们之间进行位置信息交换的共同语言。
· 空间边界定义:工作空间的安全围栏、限位区域、障碍物位置等,通常在世界坐标系下标定。
应用
在一个典型的自动化装配单元中,机器人A和机器人B分别位于工作台两侧。机器人A抓取工件后,需要将工件的位置信息传递给机器人B进行后续装配。此时,两个机器人各自的关节角度和局部坐标都不具有通用性,只有通过世界坐标系,才能确保双方对"工件在哪里"的理解完全一致。
一句话记住 世界坐标系是“地图”,其他坐标系都是地图上的“点”。
02 基坐标系(Base Coordinate System):机器人的“原点”
基坐标系(Base Coordinate System,简称 BCS)是机器人本体固有的坐标系,通常以机器人底座中心或第一关节轴心为原点。基坐标系是机器人运动学和动力学计算的基础,机器人的每个关节角度通过正运动学(Forward Kinematics)转换,最终都映射到基坐标系下的末端位置。
核心作用
· 机器人运动描述:机器人在程序中以基坐标系为参考进行直线运动(Linear Move)和圆弧运动(Circular Move),确保轨迹的可预测性。
· 安装基准标定:机器人安装时,通过标定基坐标系与世界坐标系之间的偏移,将机器人的局部空间融入全局空间。
· 故障诊断与复位:当机器人发生偏移或碰撞后,以基坐标系为基准进行复位和重新标定。
注意
基座标系的原点和方向由机器人厂家定义。
像ABB和库卡,它的基坐标系是位于底座下方,而发那科、安川和川崎它们的基坐标系都不在底座下方,基本都在二轴附近;
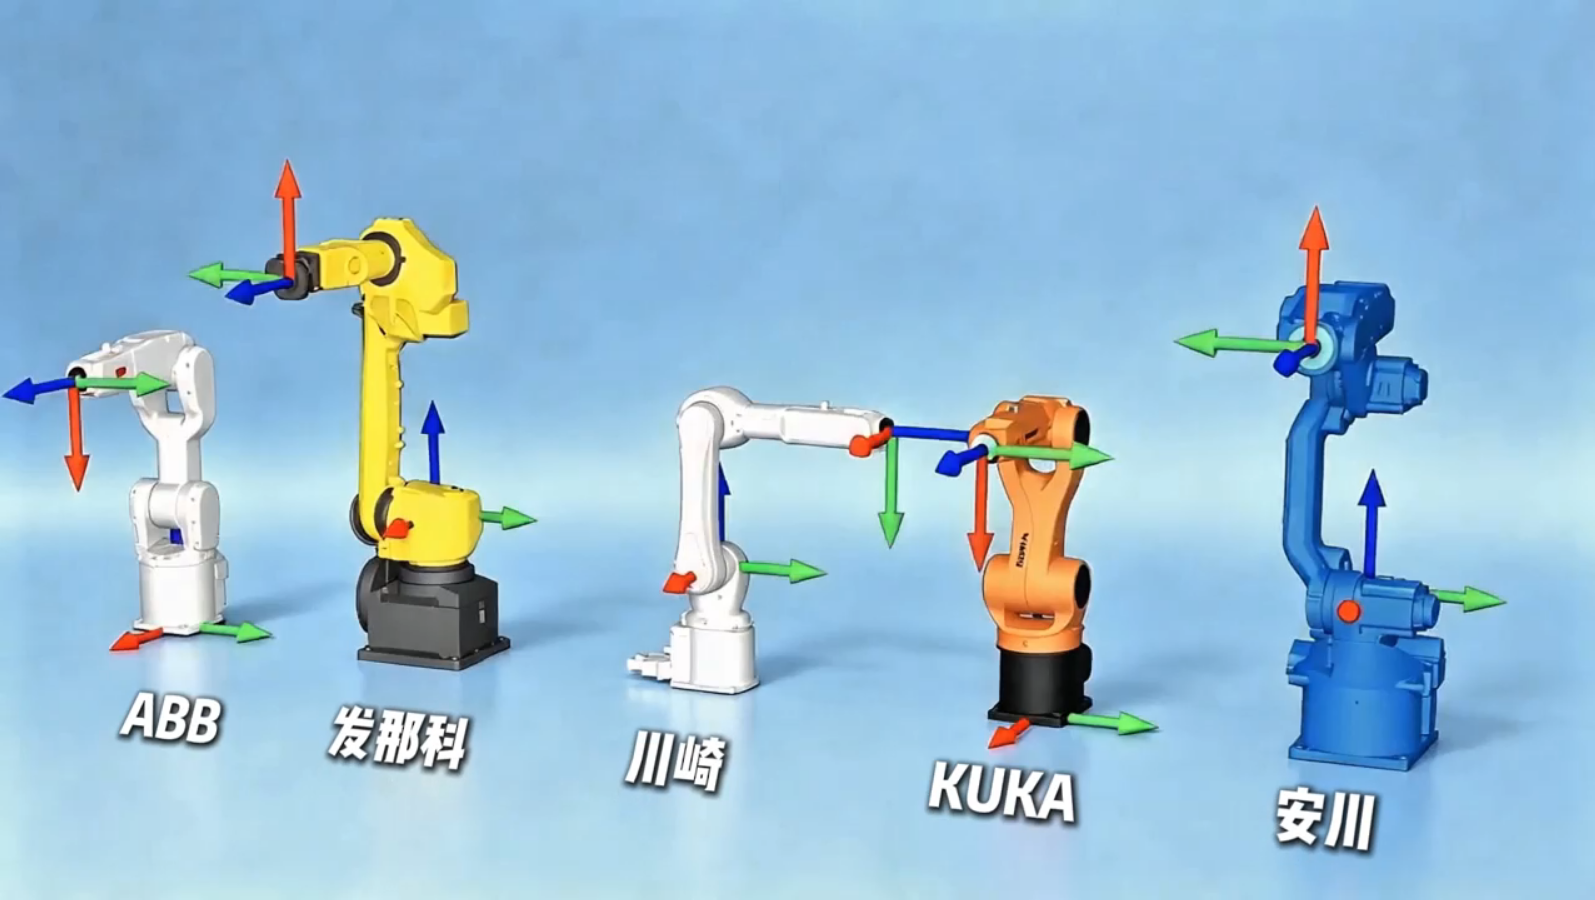
再比如国产的遨博机器人,都是位于底座上方大概两毫米到1厘米左右的一个位置。
单台机器人正装时,世界坐标系通常和基坐标系重合,很多人感觉不到它的存在。
很多新手极易混淆世界坐标系和基坐标系,这是因为:单台机器人正装时,机器人基坐标系会与世界坐标系完全重合。二者位置、轴向完全一致,导致大家直观感受不到两个坐标系的区别,误以为是同一个坐标系。
但一旦涉及多台机器人协作或者机器人装在导轨上的情况,两个坐标系的差值会立刻显现,比如加地轨的情况:世界坐标系固定在地轨的零位,而基坐标系会随着机器人的运动而运动的,混淆概念的话就会直接导致坐标转换计算出错,直接造成抓取偏移、定位失败。
实际应用
假设一台六轴工业机器人被安装在移动滑台上。当滑台滑动时,机器人的基坐标系相对于世界坐标系发生了移动。此时,程序中若以基坐标系为目标点进行运动,机器人仍然会准确到达基坐标系下的指定位置;但如果需要与固定在地面上的相机协同工作,就必须实时更新基坐标系与世界坐标系之间的变换关系,否则相机看到的目标位置和机器人实际到达的位置将出现偏差。
搞懂世界坐标系与基坐标系的差异,才算真正跨过机器人空间理解的第一道门槛。二者一个代表车间全局的固定参照,一个跟随机器人本体,看似简单,却是多机协同、地轨移动、视觉引导项目最容易踩坑的地方。后续再结合工具、工件、相机坐标系的变换逻辑,才能把定位、抓取、轨迹规划做稳,从根源减少抓偏、错位、姿态报错这类现场问题。

 QQ客服:3043595743
 微信:15315450859
 电话:0535-2162897
 邮箱:image@ytzrtx.com
